Jako dystrybutor Livox w UE, TPI jest Twoim pierwszym punktem kontaktu w sprawach serwisu, gwarancji i pytań technicznych.
Skontaktuj się bezpośrednio ze specjalistami TPI ds. LiDAR — w sprawach technicznych, doboru sensora lub wyceny projektu.
Zgłoś kalibrację, naprawę lub reklamację gwarancyjną przez nasz formularz kontaktowy.
Gotowe do użycia narzędzia do kalibracji, mapowania i percepcji publikowane przez Livox na GitHubie — darmowe w użyciu i adaptacji do własnego projektu.
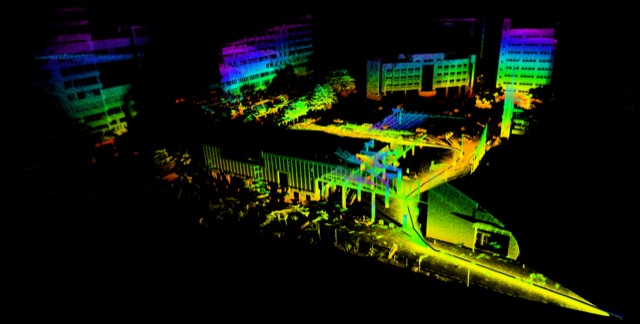
Pakiet do mapowania w czasie rzeczywistym dla LiDARów Livox, oparty na LOAM.
Zobacz na GitHubie
Automatyczna kalibracja zewnętrzna pomiędzy wieloma LiDARami Livox.
Zobacz na GitHubie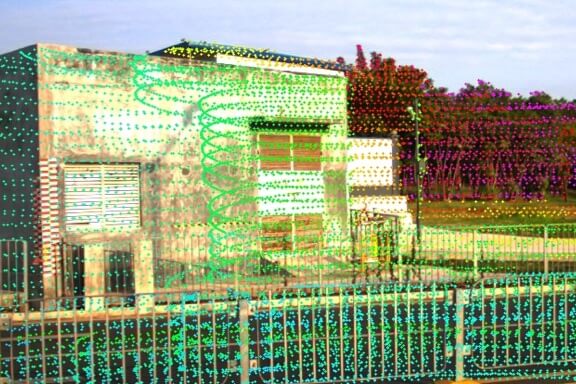
Kalibracja zewnętrzna pomiędzy LiDARem Livox a kamerą.
Zobacz na GitHubie
Narzędzie kompensacji ruchu, usuwające zniekształcenia chmury punktów wynikające z ruchu platformy.
Zobacz na GitHubie
Demo SLAM dostrojone do scenariuszy jazdy autostradowej z dużą prędkością.
Zobacz na GitHubie
Sieć do detekcji obiektów 3D wytrenowana na chmurach punktów Livox.
Zobacz na GitHubieOprogramowanie, instrukcje, firmware i modele 3D są publikowane i utrzymywane bezpośrednio przez Livox. Linkujemy do oficjalnych źródeł zamiast kopiować pliki u siebie, dzięki czemu zawsze masz dostęp do najnowszej wersji.
Oficjalne dane producenta dla pełnej gamy sensorów Livox. Przewiń w poziomie, aby porównać wszystkie siedem modeli.
| Model produktu |  Mid-360S | 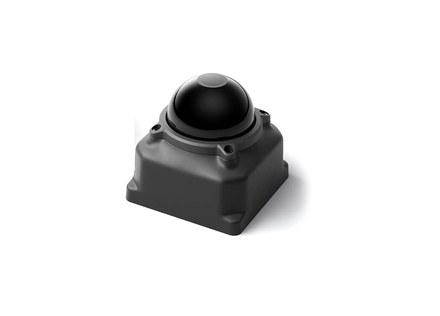 Mid-360L |  Mid-360 |  Avia 2 | 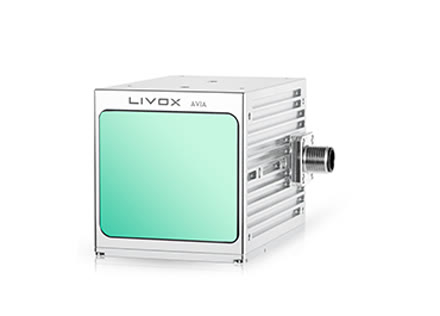 Avia | 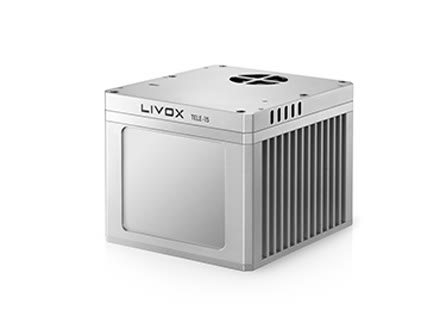 Tele-15 | 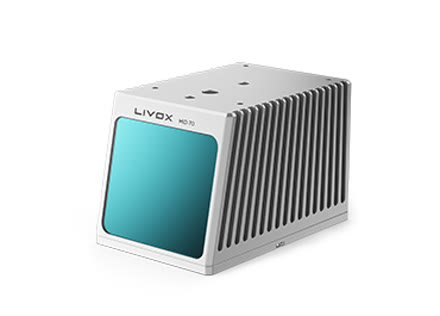 Mid-70 |
|---|---|---|---|---|---|---|---|
| Zalecane zastosowania | AGV/AMR, commercial mobile robots, robotic mowers | Kosiarki autonomiczne, roboty sprzątające, AMR, wózki autonomiczne, skanery ręczne | AGV/AMR, commercial mobile robots, robotic mowers | Powerline inspection, wayside condition maintenance, bulk material volume measurement, smart waterways | Surveying and mapping, security, smart cities | Rail transit, intelligent transportation | Low-speed robots, park logistics |
| Zasięg (@100 klx) | 40 m @10% reflectivity 100 m (cut-off range) | 45 m @10% reflectivity 100 m (cut-off range) | 40 m @10% reflectivity 70 m @80% reflectivity | Normal mode: 400 m @5% Focus mode: ≥800 m @10% | 190 m @10% 230 m @20% 320 m @80% | 320 m @10% 500 m @50% | 90 m @10% 130 m @20% 260 m @80% |
| Współczynnik fałszywych alarmów (@100 klx) | < 0.01% | < 0.01% | < 0.01% | ≤ 0.01% | < 0.0003% | < 0.01% | < 0.01% |
| Dokładność pomiaru odległości | ≤ 2 cm (@10 m) ≤ 4 cm (@0.2 m) | ≤ 3 cm (@10 m) ≤ 5 cm (@0.2 m) | ≤ 2 cm (@10 m) ≤ 3 cm (@0.2 m) | 5–400 m: ≤ 4 cm @1σ 400–700 m: ≤ 6 cm @1σ | < 2 cm @20 m (80%) | < 2 cm @20 m (80%) | < 2 cm @20 m (80%) |
| Losowa dokładność kątowa (@1σ) | < 0.15° | < 0.3° | < 0.15° | ≤ 0.02° | < 0.05° | < 0.03° | < 0.1° |
| Poziome pole widzenia | 360° | 360° | 360° | Normal: 80° Focus: 15° | 70.4° | 14.5° | 70.4° |
| Pionowe pole widzenia | −7°…52° | −10°…34° | −7°…52° | Normal: 80° Focus: 15° | 77.2° | 16.2° | 70.4° |
| Rozbieżność wiązki | 0.1° × 1° (typ.) | — | 0.1° × 1° (typ.) | — | 0.28° × 0.03° (vert. × horiz.) | 0.12° × 0.02° (vert. × horiz.) | 0.28° × 0.03° (vert. × horiz.) |
| Wydajność pomiaru | 200,000 pts/s (first return) | 100,000 pts/s (first return) | 200,000 pts/s (first return) | Normal: 350,000 pts/s Focus: 100,000 pts/s | 240,000 pts/s 480,000 pts/s (dual echo) 720,000 pts/s (triple echo) | 240,000 pts/s 480,000 pts/s (dual echo) | 100,000 pts/s 200,000 pts/s (dual echo) |
| Napięcie zasilania | 9–27 V DC | 12–27 V DC | 9–27 V DC | 9–27 V DC | 10–15 V DC | 10–15 V DC | 10–15 V DC |
| Pobór mocy | Rated ≤ 6.5 W Startup ≤ 18 W | 4.2 W | Rated ≤ 6.5 W Startup ≤ 18 W | Regular temp: startup 55 W, steady 50 W Low temp: startup 55 W, steady 45 W | Rated ≤ 9 W Startup ≤ 31 W | Rated ≤ 12 W Startup ≤ 36 W | Rated ≤ 8 W Startup ≤ 40 W |
| Wymiary (dł.×szer.×wys.) | 65 × 65 × 60 mm | 65 × 65 × 63 mm | 65 × 65 × 60 mm | With fan: 146 × 113 × 139 mm Without fan: 146 × 113 × 103 mm | 91 × 61.2 × 64.8 mm | With fan: 122 × 105 × 95 mm Without fan: 112 × 122 × 85 mm | 97 × 64 × 62.7 mm |
| Masa | 265 g | 245 g | 265 g | With fan: ≤ 1.8 kg Without fan: ≤ 1.5 kg | 498 g (excl. cables) | With fan: 1600 g Without fan: 1500 g | 580 g |
| Temperatura pracy | −20 °C…55 °C | −20 °C…65 °C | −20 °C…55 °C | −20 °C…65 °C | −20 °C…65 °C | −40 °C…85 °C | −20 °C…65 °C |
| Synchronizacja czasu | IEEE 1588-2008 (PTPv2) GPS (UTC + PPS) | IEEE 1588-2008 (PTPv2) GPS (UTC + PPS) | IEEE 1588-2008 (PTPv2) GPS (UTC + PPS) | GPS (PPS + GPRMC) PTP (IEEE 1588) NTP | IEEE 1588-2008 (PTPv2) PPS GPS (UTC + PPS) | IEEE 1588-2008 (PTPv2) PPS GPS (UTC + PPS) | IEEE 1588-2008 (PTPv2) PPS GPS (UTC + PPS) |
| Interfejs danych | 100 Mbps Ethernet | 100 Mbps Ethernet | 100 Mbps Ethernet | 100 Mbps Ethernet | 100 Mbps Ethernet | 100 Mbps Ethernet | 100 Mbps Ethernet |
| Długość fali lasera i klasa bezpieczeństwa | 905 nm, Class 1 eye-safe | 905 nm, Class 1 eye-safe | 905 nm, Class 1 eye-safe | 1535 nm, Class 1 eye-safe | 905 nm, Class 1 eye-safe | 905 nm, Class 1 eye-safe | 905 nm, Class 1 eye-safe |
| Stopień ochrony | IP67 | IP67 | IP67 | IP66 | IP67 | IP67 | IP67 |
Źródło: oficjalna karta specyfikacji Livox. Podane wartości są typowe i mogą zostać zmienione przez producenta.
Każda strona produktu zawiera pełne FAQ dotyczące synchronizacji, zasilania, montażu i integracji.

Poprzednia generacja kompaktowego sensora 360° — zastąpiona przez Mid-360S.


