Skanery ręczne SLAM z Livox Mid-360 — co realnie zmieniają w geodezji i budownictwie
Ręczny skaner z Mid-360 skrócił inwentaryzację kwartału zabudowy z 28 osobodni do 2. Pokazujemy, skąd bierze się ta różnica — i gdzie ta metoda przestaje działać.

Skanowanie 3D zamienia rzeczywisty obiekt w chmurę punktów o znanych współrzędnych. Przez lata była to domena skanerów stacjonarnych: statyw, stanowisko, tarcze referencyjne, przenosiny, i tak dziesiątki razy. Ręczne skanery SLAM zmieniły logistykę tej pracy — operator po prostu przechodzi przez obiekt, a urządzenie w locie buduje mapę i jednocześnie się w niej lokalizuje.
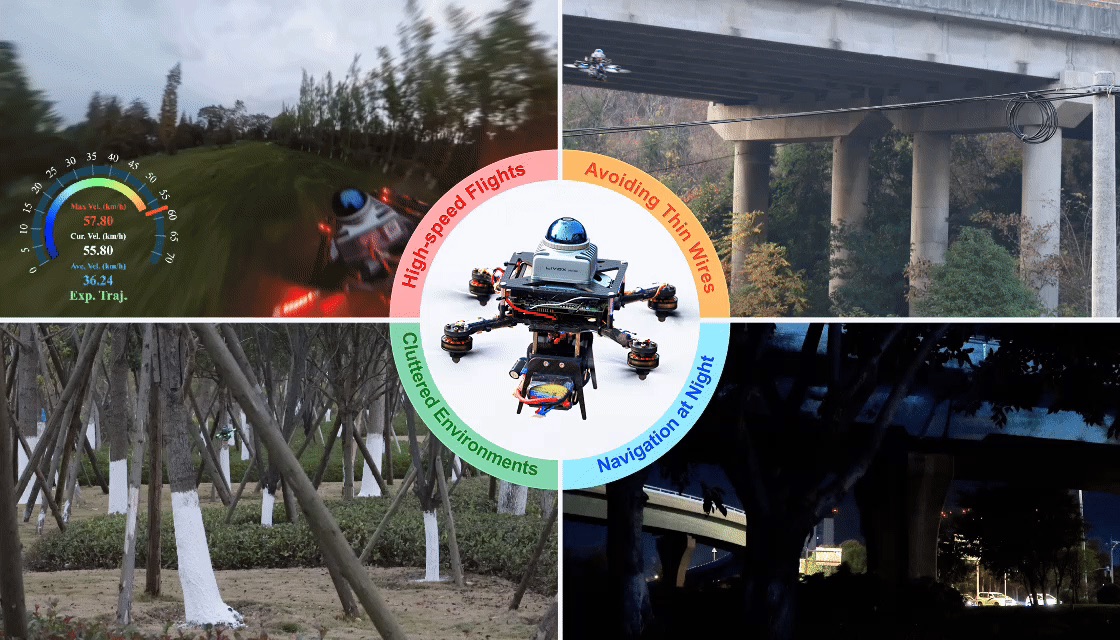
Sensorem, który sprawił, że takie urządzenia jednocześnie potaniały i zeszczuplały, jest w wielu konstrukcjach Livox Mid-360.
Dlaczego akurat Mid-360 trafił do skanerów ręcznych
Typowy mechaniczny LiDAR wielowiązkowy waży blisko kilograma. Doliczając kamerę, IMU, zasilanie i obudowę, cały instrument ręczny robi się kilkukilogramowy i nieporęczny — a mowa o sprzęcie, który operator trzyma w jednej ręce przez cały dzień pomiarowy.
Mid-360 waży 265 g przy wymiarach 6,5 × 6,5 × 6 cm i mimo to nie ustępuje parametrami:
- pole widzenia 360° × 59° — pełna półkula wokół operatora
- 200 000 punktów na sekundę
- zasięg do 70 m przy 80% współczynniku odbicia i 40 m przy 10%
- skanowanie nierepetycyjne — pokrycie rośnie wraz z czasem integracji, więc dłuższe zatrzymanie w jednym miejscu daje gęstszą chmurę bez zmiany sprzętu
Do tego dochodzi koszt. Mechaniczne LiDAR-y wielowiązkowe potrafią kosztować kilkadziesiąt tysięcy złotych za sztukę; Mid-360 to ułamek tej kwoty. To właśnie ta różnica sprawiła, że skaner ręczny przestał być narzędziem wyłącznie dużych firm geodezyjnych.

Montaż pod kątem 20° — drobiazg, który zmienia sposób pracy
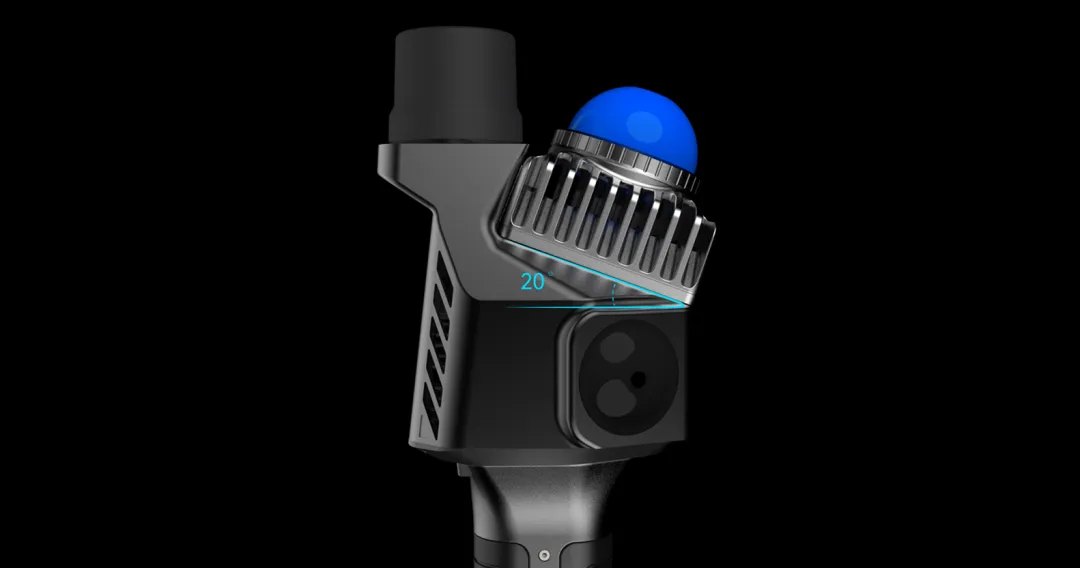
W typowej konstrukcji sensor nie jest montowany poziomo ani pionowo, tylko pochylony o około 20° względem podłoża. Wygląda to na detal mechaniczny, ale zmienia sposób pracy w terenie.
Przy takim ustawieniu jedno przejście obejmuje jednocześnie posadzkę, przestrzeń przed operatorem i sufit. Operator nie musi obracać nadgarstkiem ani wracać po śladach, żeby „domknąć” górę i dół pomieszczenia. W praktyce oznacza to mniej przejść, mniej luk w chmurze — i przede wszystkim mniej powrotów na obiekt, bo braki w danych wychodzą zwykle dopiero przy opracowaniu, gdy ekipy już na miejscu nie ma.
Trzy wdrożenia, trzy różne problemy
Rewitalizacja: kwartał zabudowy w jeden dzień
Miasto uruchamia program rewitalizacji starej zabudowy. Problem jest zawsze ten sam: archiwalne rysunki rozjeżdżają się z rzeczywistością. Przez dekady doszły dobudówki, przebudowy, zmieniła się geometria ulic i uzbrojenie. Do projektowania potrzebny jest model stanu faktycznego, a nie stanu sprzed czterdziestu lat.
Metoda klasyczna to taśma i ręczne pomiary — wolno, z dużym błędem i wysokim ryzykiem przeoczeń, a każde przeoczenie oznacza kolejny wyjazd.
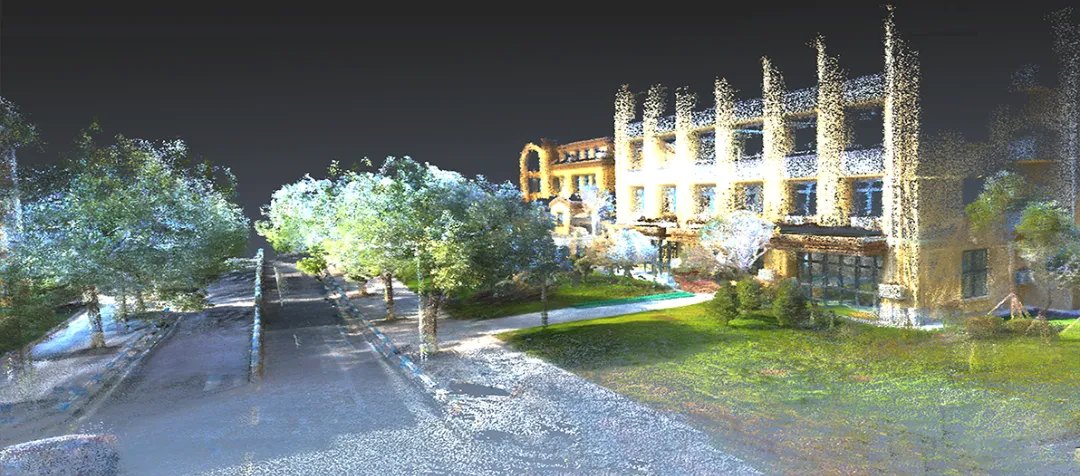
Po przejściu na skaner ręczny bilans tego samego zadania wyglądał tak: zamiast 3 osób przez 7 dni na pomiar i kolejnej osoby przez 7 dni na modelowanie — 1 osoba przez 1 dzień na pomiar i 1 osoba przez 1 dzień na model. Dokładność otrzymanej chmury: poziom centymetrowy.
Platforma przesyłowa na morzu: pomiar tego, czego rysunki już nie opisują
Platforma słupa przesyłowego na morzu, wybudowana w 1979 roku, przeznaczona do rozbiórki i odbudowy. Dokumentacja z epoki jest rysowana odręcznie, a konstrukcja przez cztery dekady pracowała w wodzie morskiej — archiwum po prostu nie opisuje już tego, co stoi na miejscu.
Postawienie tachimetru z lustrami na platformie offshore jest kosztowne i logistycznie trudne: dojazd, stabilne stanowisko, pogoda, okno czasowe.
Skaner ręczny pozwolił zebrać współrzędne punktów charakterystycznych i policzyć rzeczywiste położenie środków pali — a to był warunek montażu żurawia. Względem metody tachimetrycznej: około 80% niższy koszt i dwukrotnie krótszy czas.

Dokumentacja zabytków: kolorowa chmura punktów detalu
Skaner łączy chmurę punktów z obrazem z kamery światła widzialnego w czasie rzeczywistym, więc wynikiem jest chmura w rzeczywistych kolorach, a nie sama geometria.
W projekcie rekonstrukcji zabytkowego muru model odwzorował detal rzeźbiarski na tyle dokładnie, że czytelne pozostały pojedyncze łuski smoków. Takie modele nie kończą jednak na archiwum konserwatorskim — trafiają do analiz porównawczych stanu zachowania, a coraz częściej także do produkcji scen w grach i filmie, gdzie skracają cykl produkcyjny względem modelowania od zera.

Co to znaczy na polskim rynku
Powyższe realizacje pochodzą z Azji, ale problemy, które rozwiązują, są dokładnie te same, z jakimi mierzą się polskie firmy geodezyjne i wykonawcze. Najczęstsze zastosowania, o które pytają nasi klienci:
- inwentaryzacje powykonawcze i modele as-built pod BIM — tam, gdzie model musi opisywać to, co faktycznie zbudowano
- hale przemysłowe i magazyny — obiekty, w których przestój na czas pomiaru kosztuje więcej niż sam pomiar
- obiekty pod nadzorem konserwatorskim — gdzie nie wolno nic wiercić ani przyklejać pod tarcze referencyjne
- kondygnacje podziemne, tunele, kolektory — miejsca bez zasięgu GNSS, gdzie SLAM jest w praktyce jedyną szybką metodą
- pomiary kubatury — składowiska, silosy, hałdy materiałów sypkich
Gdzie ta metoda przestaje działać
Warto powiedzieć to wprost, bo materiały marketingowe zwykle tego nie mówią: ręczny SLAM nie zastępuje całej reszty sprzętu geodezyjnego.
- To dokładność centymetrowa, nie milimetrowa. Do zakładania osnowy, pomiarów przemieszczeń i odbiorów z tolerancją poniżej centymetra nadal potrzebny jest tachimetr albo skaner stacjonarny.
- Długie, jednorodne korytarze i puste hale to trudne warunki dla SLAM. Gdy algorytm nie ma czego dopasować między kolejnymi klatkami, dryf rośnie. Ratunkiem jest planowanie trasy z zamykaniem pętli i punkty kontrolne.
- Georeferencja wymaga RTK albo nawiązania do osnowy. Chmura ze SLAM jest spójna wewnętrznie, ale bez nawiązania „pływa” w układzie globalnym — dlatego skanery do zastosowań geodezyjnych mają wbudowany moduł RTK.
- Szkło, powierzchnie lustrzane i woda dają artefakty. To ograniczenie każdej technologii laserowej, nie samego Mid-360.
Dobrze dobrane narzędzie to zwykle takie, które te ograniczenia uwzględnia w planie pomiaru — a nie takie, które udaje, że ich nie ma.
Które skanery z tego korzystają
Mid-360 jest komponentem, więc trafia do urządzeń wielu producentów. Na rynku spotkasz go między innymi w ręcznych skanerach XGRIDS Lixel, w skanerze 3DMakerpro Eagle (Mid-360 plus cztery kamery typu rybie oko) oraz w zestawie Hi-Target SLAM RTK V700S, który łączy SLAM z pozycjonowaniem RTK dla ekip pracujących przy słabym lub zasłoniętym sygnale satelitarnym.
Jeśli budujesz własne urządzenie albo integrujesz sensor w istniejącej konstrukcji — sprawdź specyfikację Mid-360 albo napisz do nas; doradzimy, który sensor z rodziny Livox pasuje do Twojego zakresu i wymaganej dokładności.