Klein, aber leistungsstark.

Empfohlenes Zubehör für Mid-360L
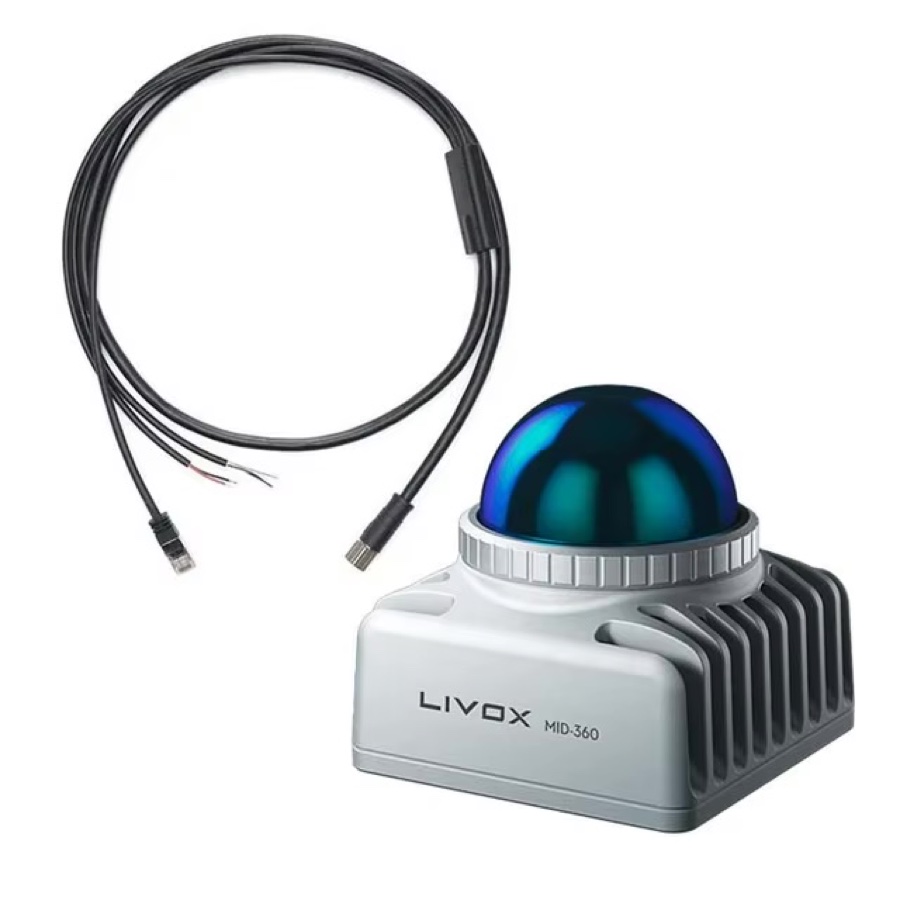
Teilt den M12-Rundsteckverbinder des Sensors in Stromleitungen, einen RJ45-Ethernet-Stecker und die Sync-/Funktionsleitung auf — der schnellste Weg, Mid-360L am Prüfstand in Betrieb zu nehmen. Weitere Längen auf Anfrage.
Mid-360L ist das kostengünstige 3D-LiDAR von Livox für mobile Roboter, die in großen Stückzahlen gebaut werden — Mähroboter, Reinigungsmaschinen, AMR und fahrerlose Gabelstapler. Es behält den Kern der Mid-360-Plattform: ein horizontales 360°-Sichtfeld durch hybride Drehspiegel-Abtastung, 10 cm Mindestreichweite, eine integrierte IMU und ein IP67-Gehäuse — in einem 245 g leichten Modul, das für den Einsatz in ganzen Flotten kalkuliert ist. Vertrieb in Polen und Europa durch TPI, mit lokalem technischem Support und Service.

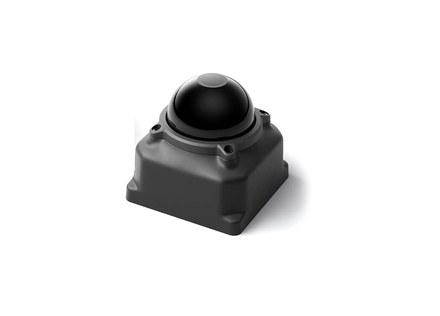
Mid-360L — dunkles, abgedichtetes Gehäuse nach IP67
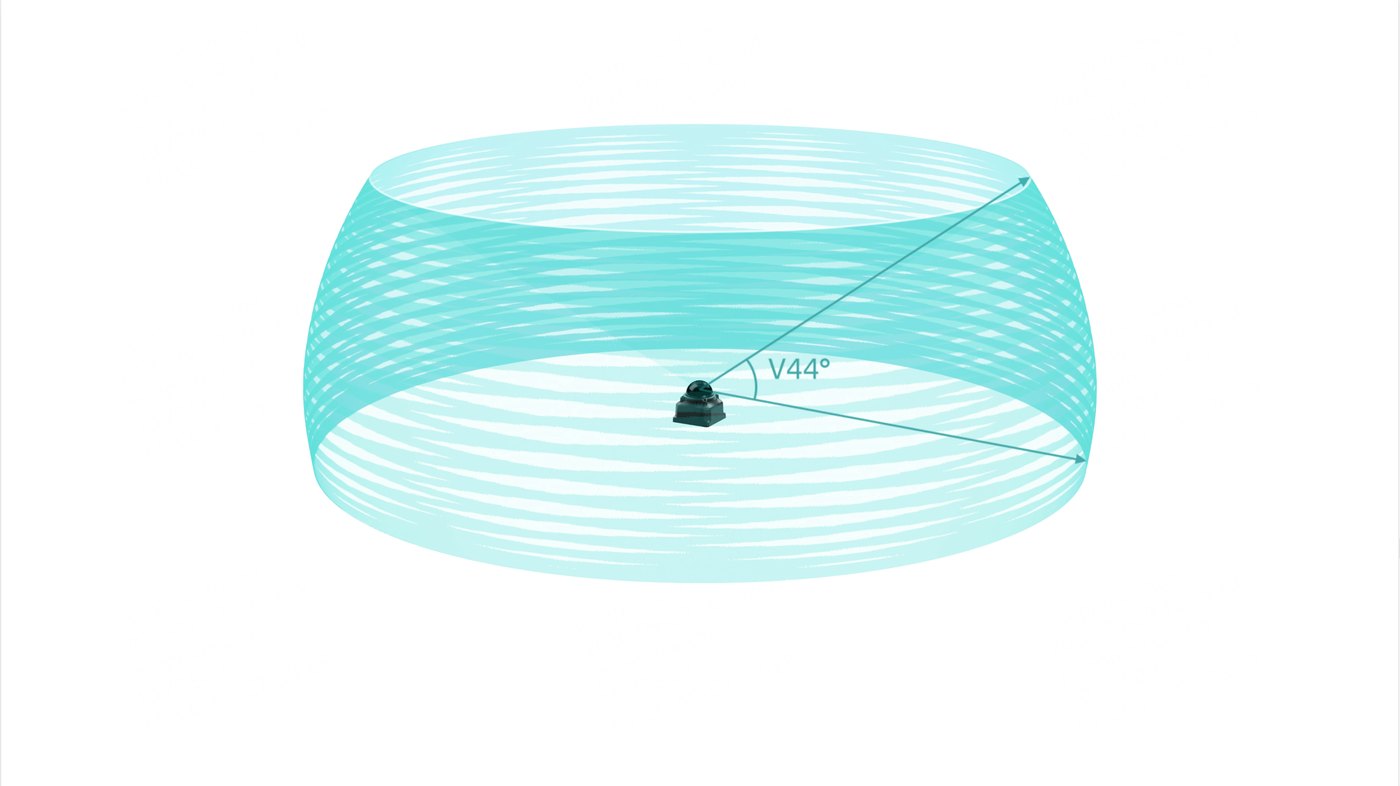
Mid-360L tastet mit der hybriden Drehspiegel-Technologie von Livox ab statt mit einem rotierenden mechanischen Kopf. Es deckt horizontal 360° und vertikal 44° ab (−10° bis +34°), sodass der Roboter seine Umgebung in alle Richtungen gleichzeitig erfasst — die Grundlage für Routenplanung und Entscheidungen.
Mit 65 × 65 × 63 mm und 245 g passt Mid-360L in das Gehäuse eines Mähroboters, den Stoßfänger einer Reinigungsmaschine oder den Mast eines Staplers — Integratoren können den Sensor in die Karosserie einbauen, statt um ihn herum zu konstruieren.

Mid-360 (links) und Mid-360L (rechts) — dieselbe Grundfläche von 65 × 65 mm
Mid-360L liefert Punkte ab 10 cm Entfernung — zusammen mit dem kleinen Gehäuse bleibt rund um den Roboter praktisch kein toter Winkel. Mehrere Geräte arbeiten nebeneinander, ohne sich zu stören, und weder grelle Sonne noch völlige Dunkelheit verändern die Reichweite.
Mindesterfassungsdistanz — praktisch kein Totbereich
Störfestigkeit gegenüber LiDAR-Sensoren in der Nähe
Gleiche Reichweite bei Tag und Nacht (45 m @10%, 100 m Abschaltdistanz)
Niedrige Hindernisse direkt am Roboter — eine Bordsteinkante, ein Stuhlbein, ein Kabel am Boden — bleiben sichtbar. Das zählt vor allem bei Maschinen, die andocken, auf der Stelle drehen oder an Wänden entlang arbeiten. Punkte zwischen 0,1 und 0,2 m dienen nur als Referenz, und sehr dünne, schwarze oder glänzende Objekte im ersten Meter können übersehen werden (siehe Fußnoten).
Mit aktivierter Störunterdrückung verwirft Mid-360L Pulse anderer LiDAR-Sensoren — auch von weiteren Mid-360L auf demselben Roboter oder auf benachbarten Maschinen in derselben Halle.
Die Reichweite ist mittags auf dem Rasen dieselbe wie in einer unbeleuchteten Tiefgarage: 45 m bei 10% Reflexion, mit 100 m Abschaltdistanz.
Im Vergleich zu einem einzeiligen 2D-LiDAR erfasst Mid-360L in jedem Scan deutlich mehr Merkmalspunkte. Roboter erstellen eine zuverlässige Karte ohne Reflektoren, Marker oder andere Umbauten vor Ort — das verkürzt die Inbetriebnahme, senkt die Einführungskosten und macht kleine Hindernisse sichtbar, über die eine einzelne Scanlinie hinweggehen würde.

Mid-360L zieht nicht bei jedem Durchlauf dieselben Linien. Das Abtastmuster verschiebt sich ständig, sodass der nicht erfasste Teil der Szene schrumpft, je länger der Sensor hinschaut — nach kurzer Integrationszeit nähert sich die Abdeckung der von deutlich teureren Mehrzeilen-LiDARs.
Der niedrigere Preis entsteht nicht durch den Verzicht auf Kernfunktionen. Livox nennt drei Änderungen dahinter:
Livox entwickelt den zentralen Sensorchip selbst und behält so die Kontrolle über die Schlüsselkomponente und ihre Kosten
Überarbeitete Kernalgorithmen benötigen weniger Rechenleistung vom Chip
Modernisierte Fertigungslinien haben den Stundenausstoß mehr als verdreifacht
Livox empfiehlt Mid-360L für Maschinen in Serienfertigung, bei denen der Sensorpreis genauso zählt wie seine Daten.
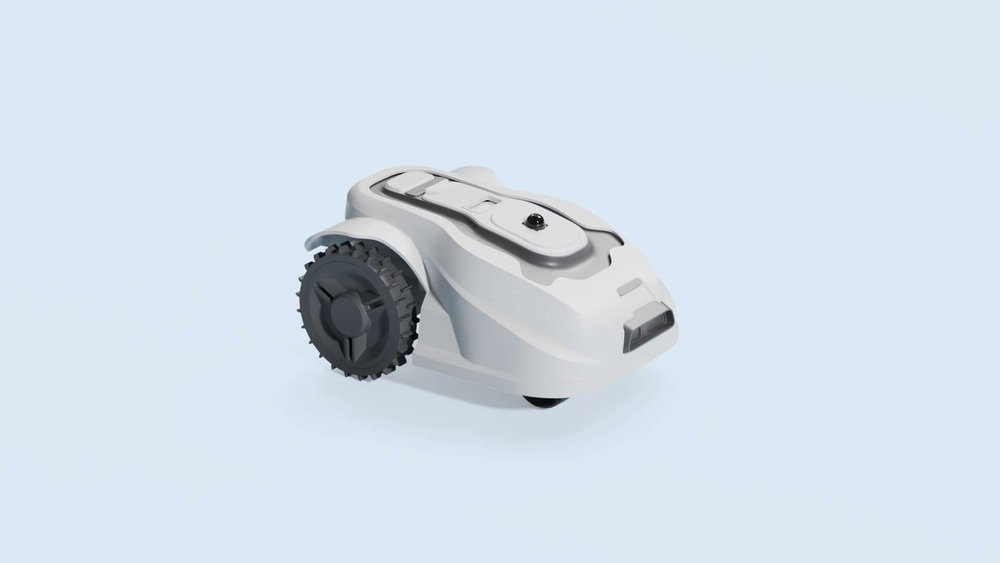
Mit dem 360°-Blick kartiert ein Mähroboter den Garten ohne Begrenzungsdraht und erkennt Hindernisse — Spielzeug, Gartenmöbel, Haustiere —, bevor er sie berührt. Die Reichweite sinkt auch in praller Sonne nicht, und das IP67-Gehäuse übersteht Regen, Staub und Grasschnitt.
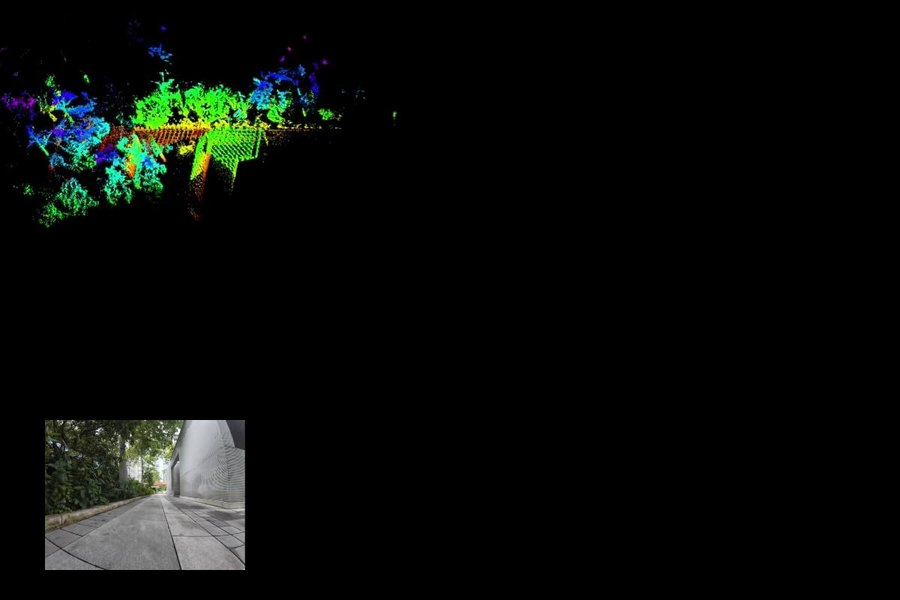
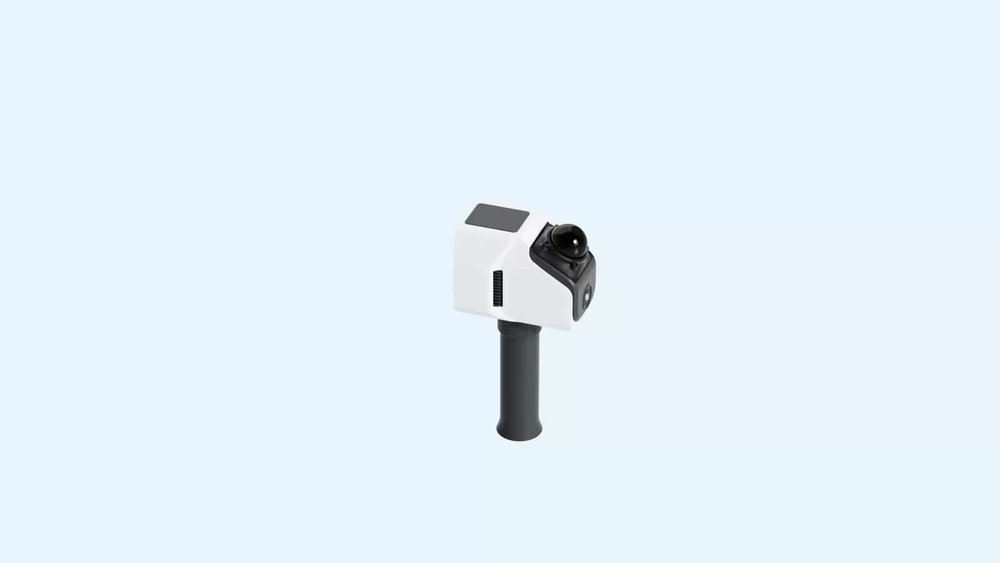
Beim Handscanner läuft der Bediener einfach los, und das 360°-Sichtfeld erfasst Wände, Boden und Decke in einem Durchgang. Mit 100.000 Punkten pro Sekunde und ≤ 3 cm Distanzpräzision (1σ bei 10 m) eignet sich Mid-360L für schnelle Bestandsaufnahmen und Volumenschätzungen.
Wo vermessungsgenaue Einzelpunkte gefordert sind, bleiben ein statischer Scanner oder ein Tachymeter das richtige Werkzeug — mobiles Scannen hat immer eine gewisse Trajektoriendrift.
Scheuersaug- und Kehrmaschinen arbeiten nah an Wänden, Regalen und Menschen. Die 10 cm Mindestreichweite und die volle horizontale Abdeckung helfen bei der Randreinigung und beim Umfahren niedriger Hindernisse — in Hallen ebenso wie auf Parkplätzen und Gehwegen.

Ein 3D-Sensor auf dem AMR übernimmt Lokalisierung, Hinderniserkennung und Andocken und ersetzt mehrere 2D-Scanner in unterschiedlichen Höhen. Die aktive Störunterdrückung verhindert, dass sich eine Roboterflotte im selben Lager gegenseitig blendet.

Am Mast oder Fahrerschutzdach montiert, liefert Mid-360L dem Fahrzeug ein 3D-Bild von Regalen, Paletten und Gängen für Navigation und Lastaufnahme.
In Anwendungen mit Anforderungen an die Maschinensicherheit arbeitet es zusammen mit einem zertifizierten Sicherheitsscanner, nicht als dessen Ersatz.

Gleiche Grundfläche von 65 × 65 mm und hybride 360°-Abtastung — Unterschiede gibt es bei Punktrate, vertikalem Sichtfeld, Präzision und Preis.
 Mid-360LSie sind hier |  Mid-360SZum Mid-360S | |
|---|---|---|
| Nettopreis | €349 | €599 |
| Reichweite (@100 klx) | 45 m @10% 100 m (Abschaltdistanz) | 40 m @10% 100 m (Abschaltdistanz) |
| Punktrate | 100.000 Pkt./s | 200.000 Pkt./s |
| Horizontales FOV | 360° | 360° |
| Vertikales FOV | −10°…34° (44°) | −7°…52° (59°) |
| Distanzpräzision (1σ) | ≤ 3 cm (@10 m) ≤ 5 cm (@0,2 m) | ≤ 2 cm (@10 m) ≤ 4 cm (@0,2 m) |
| Winkelpräzision (1σ) | < 0,3° | < 0,15° |
| Mindestreichweite | 0,1 m | 0,1 m |
| Fehlalarmrate (@100 klx) | < 0,01% | < 0,01% |
| Versorgungsspannung | 12–27 V DC | 9–27 V DC |
| Leistung | 4,2 W Start 14 W | 6,5 W Start ≤ 18 W |
| Abmessungen (L×B×H) | 65 × 65 × 63 mm | 65 × 65 × 60 mm |
| Gewicht | 245 g | 265 g |
| Betriebstemperatur | −20 °C…65 °C | −20 °C…55 °C |
| Zeitsynchronisation | IEEE 1588-2008 (PTPv2) GPS (UTC + PPS) | IEEE 1588-2008 (PTPv2) GPS (UTC + PPS) |
| Datenschnittstelle | Ethernet 100BASE-TX | Ethernet 100BASE-TX |
| Schutzart | IP67 | IP67 |
Quelle: offizielle Livox-Datenblätter.
So wählen Sie: Mid-360L, wenn ein Roboter zuverlässige 360°-Navigation und Hinderniserkennung zu möglichst niedrigen Stückkosten braucht. Mid-360S, wenn dichtere Punktwolken, ein höheres vertikales Sichtfeld oder bessere Distanzpräzision zählen — etwa bei kartierungsintensiven Plattformen oder Laufrobotern.
| Modell | Mid-360L |
|---|---|
| Laserwellenlänge | 905 nm |
| Laserschutzklasse | Klasse 1 (IEC60825-1:2014) — augensicher |
| Erfassungsreichweite (@100 klx) | 45 m @10% Reflexion (typisch) · 100 m (Abschaltdistanz) 2 |
| Totbereich | 0,1 m 1, 4 |
| Sichtfeld (FOV) | Horizontal: 360° · Vertikal: −10°…34° (typisch) |
| Distanzpräzision (1σ) | ≤ 3 cm (@10 m) · ≤ 5 cm (@0,2 m) 3 |
| Winkelpräzision (1σ) | < 0,3° |
| Punktrate | 100.000 Pkt./s (erstes Echo) |
| Bildrate | 10 Hz (typisch) |
| Datenport | Ethernet 100BASE-TX |
| Datensynchronisation | IEEE 1588-2008 (PTPv2), GPS (UTC + PPS) |
| Störunterdrückung | Verfügbar |
| Fehlalarmrate (@100 klx) | < 0,01% |
| IMU | Integriert (ICM40609) |
| Betriebstemperatur | −20 °C bis 65 °C 5 |
| Schutzart | IP67 |
| Leistungsaufnahme | 4,2 W (typisch) · 14 W beim Start (≈1 s) |
| Versorgungsspannung | 12–27 V DC |
| Abmessungen | 65×65×63 mm |
| Gewicht | 245 g |
| Steckverbinder | M12 A-kodiert, 12-polig, Stecker (IP67) |
| Montage | 4 × M3-Gewinde, 5 mm tief |
| Lagertemperatur | −40 °C bis 70 °C |
| SDK-Kompatibilität | Livox SDK 2, Livox ROS Driver 2 |
Offizielle Dateien von Livox — immer die aktuelle Version, direkt von der Quelle.
Beide haben ein horizontales 360°-Sichtfeld und dieselbe Grundfläche von 65 × 65 mm. Mid-360L ist das kostenoptimierte Modell: 100.000 statt 200.000 Punkte pro Sekunde, 44° statt 59° vertikales Sichtfeld und etwas geringere Distanzpräzision — zu einem deutlich niedrigeren Preis (€349 vs. €599 netto). Wählen Sie Mid-360S, wenn Punktdichte oder vertikale Abdeckung entscheidend sind.
IEEE 1588-2008 (PTPv2) und GPS (UTC-Zeit + PPS-Impuls).
Ja — die integrierte IMU (3-Achsen-Beschleunigungssensor und 3-Achsen-Gyroskop) sendet standardmäßig mit 200 Hz, im selben Koordinatensystem wie die Punktwolke. Sie unterstützt SLAM und Bewegungskompensation.
12–27 V DC; Livox empfiehlt 15 V. Im Betrieb nimmt der Sensor etwa 4,2 W auf, beim Start für rund eine Sekunde etwa 14 W — das Netzteil muss diese Spitze abdecken, und bei langen Kabeln ist der Spannungsabfall zu berücksichtigen.
Ja. Die aktive Störunterdrückung verwirft Pulse anderer LiDAR-Sensoren, auch anderer Mid-360L — drinnen wie draußen.
Ja. Die Reichweite ist bei 100 klx Umgebungslicht spezifiziert — 45 m bei 10% Reflexion, 100 m Abschaltdistanz — und bleibt bei Dunkelheit gleich.
−20 °C bis 65 °C. Bei längerem Betrieb in Hitze sollte das Gehäuse mit zusätzlicher Kühlung höchstens 80 °C erreichen; bei Überhitzung warnt der Sensor und schaltet sich automatisch ab.
Ja. Mid-360L arbeitet mit dem Open-Source-Livox SDK 2 und dem Livox ROS Driver 2 (github.com/Livox-SDK) sowie mit Livox Viewer 2 für Konfiguration und Live-Vorschau der Punktwolke unter Windows und Ubuntu.
Für Test und Integration verbindet das Livox-Splitterkabel den M12-Anschluss mit Stromversorgung, RJ45-Ethernet und Sync-Leitung. Für feste Installationen empfiehlt Livox ein eigenes geschirmtes Kabel mit 12-poliger M12-Buchse, A-kodiert (z. B. Finecables MA12FAHD12STXXXB14), einem Biegeradius von mindestens 60 mm und gesichertem Steckverbinder.
Jedes Gerät hat die statische Adresse 192.168.1.1XX, wobei XX die letzten zwei Ziffern der Seriennummer sind (Maske 255.255.255.0). Stellen Sie den Rechner für die erste Verbindung z. B. auf 192.168.1.50; die Adresse lässt sich in Livox Viewer 2 ändern. Mehrere Sensoren an einem Rechner brauchen unterschiedliche Adressen und einen Switch.
Auf einer ebenen Metallplatte von mindestens 3 mm Stärke, mit Wärmeleitgel unter dem Boden und mindestens 10 mm Freiraum rund um das Gehäuse zur Kühlung. Nutzen Sie die vier M3-Gewinde an der Unterseite, halten Sie das Sichtfeld frei (auch von Glas) und belasten Sie den Sensor nicht zusätzlich.
